English▼


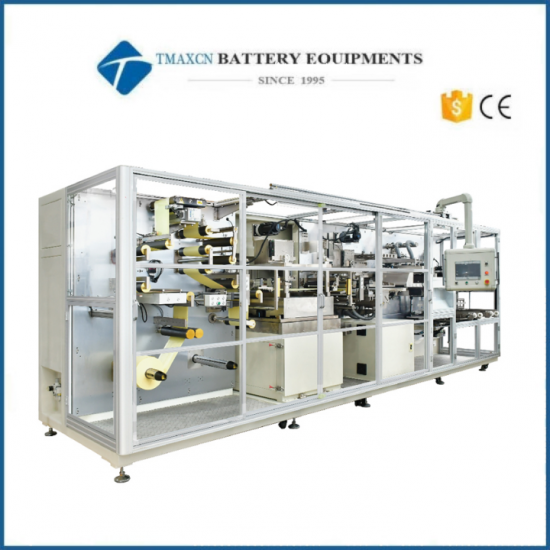
Máquina troqueladora automática para la producción de baterías prismáticas
Model Number:
TMAX-YK-DP400-L01BPago:
L/C D/A D/P T/T Western UnionDelivery Time:
5 days
- WhatsApp : +86 18659217588
- Correo electrónico : David@tmaxcn.com
- Correo electrónico : Davidtmaxcn@gmail.com
- Wechat : 18659217588
categorías de productos
- piloto de batería / línea de producción
- montaje de laboratorio de batería
- Lithium Battery Pack Assembly Line
- Solid State Battery Assembly Line
- Sodium Ion Battery Production Line
- Supercapacitor Assembly Line
- Lithium Ion Battery Recycling Plant
- Dry Electrode Preparation Solution
- Perovskite Based Solar Cell Lab Line
- Electrode Preparation
- Ión de litio materiales de la batería
- espuma de electrodo de metal
- materiales activos catódicos
- materiales activos del ánodo
- Customized Battery Electrode
- Materiales de celda de moneda
- chip de litio
- partes de celdas cilíndricas
- colectores de corriente de batería
- materiales conductores de batería
- electrolito y bolsa
- Metal Mesh
- aglutinante de la batería
- separador y cinta
- película laminada de aluminio
- tira de níquel / papel de aluminio
- Battery Tabs
- materiales de grafeno
- Nickel Felt
- Titanium Fiber Felt
- Battery Pack Machine & Components
- Battery Pack Components
- Turnkey Solutions Battery Pack Assembly Line
- Cell Sorter
- Battery Pack Spot Welder
- Laser Welder
- Battery Charging Discharging Tester
- Battery Pack Aging Machine
- Battery Pack Comprehensive Tester
- Battery Pack Compression Machine
- CCD Visual Inspector
- Battery Paper Sticking Machine
- BMS Testing Machine
- Al Wire Bonding Machine
- toda la máquina de ensamblaje de baterías
- probador y analizador de batería
- Battery Safety Tester
- Material Characterization Tester
- máquina de prensa de laminación
- máquina de soldadura por puntos de metal
- máquina mezcladora de vacío
- prensadora / desarmadora
- máquina de sellado al vacío
- llenado de electrolitos
- apiladora / bobinadora
- cortador / cortador de electrodos
- máquina formadora de bolsas
- NMP Solvent Treatment System
- Lithium Battery Production Plant
- Caja de guante vacío
- hornos
- Hydraulic Press Machine
- Coater
- molino de bolas
- maquina de laboratorio
- mezcladora centrífuga planetaria / molino
- Hornos de vacío
- cámara de prueba de temperatura y humedad
- Hardness Tester
- Spray Dryer
- incubadora
- evaporadores rotativos
- Viscometer
- Three Roller Mill
- analizador de superficie
- trituradora de laboratorio
- máquina de curado uv
- congeladores ultrabajos
- Water Chiller
- Laser Cleaning Machine
- Cutting Machine
- Batería
- otro equipo de laboratorio
en contacto con nosotros
- Si usted tiene preguntas, póngase en contacto con nosotros, se responderán todas las preguntas
- WhatsApp : +86 18659217588
- Correo electrónico : David@tmaxcn.com
- Correo electrónico : Davidtmaxcn@gmail.com
- Añadir : No. 39, Xinchang Road, Xinyang, Haicang Dist., Xiamen, Fujian, China (Mainland)
Anterior:
Máquina apiladora de alta velocidad de estación doble para fabricación de celdas prismáticasSiguiente:
Máquina de recubrimiento de película azul de batería prismática
Máquina troqueladora automática para la producción de baterías prismáticas
1 、 Introducción del equipo
1. Funciones del equipo
* función de desenrollado (se adoptan dos mecanismos de desenrollado y el servomotor controla de forma independiente el desenrollado automático);
* función de corrección de desviación (corrección de la desviación del mecanismo de desenrollado y la electrodo se transporta antes del punzonado);
* sistema de control de tensión de la correa (la tensión de la correa se controla de forma independiente mediante dos modos de amortiguación, que pueden reducir la fluctuación de la correa en el proceso de troquelado alto);
* el troquel cóncavo convexo de metal se usa para completar la formación de la oreja del poste (se usa un troquel de acero de tungsteno, con una alta vida útil y una pequeña rebaba de punzonado);
* eliminación de polvo de los rodillos del equipo (absorción de polvo de los rodillos de tracción);
* antes de troquelar, el electrodo se cepilla y aspira;
* función de corte de un solo chip (adopta la estructura de accionamiento del cigüeñal de control servo para completar el corte, adopta el molde de acero de tungsteno, con una alta vida útil y una pequeña rebaba de perforación);
* único electrodo función de transporte (se utilizan tres correas de vacío para transportar el electrodo , eliminación de polvo en ambos lados de la electrodo y la detección de productos defectuosos se llevan a cabo durante el proceso de transporte);
* Eliminación de polvo en ambos lados de la electrodo (Recolección de polvo de fieltro de lana y presión negativa por defecto; el dispositivo de eliminación de polvo electrostático sin contacto está reservado) este método de eliminación de polvo es opcional;
* Detección y etiquetado de doble CCD de electrodo defectos superficiales (CCD detecta ambos lados de la electrodo , la máquina etiquetadora etiqueta los productos no calificados después de la detección y extrae esta sección cuando se forma la oreja del poste; el equipo no tiene esta función por defecto, y la posición de instalación está reservada) esta función es opcional;
l Detección de código de color de productos defectuosos (el electrodo de detección tiene una etiqueta defectuosa y el dispositivo del electrodo filtra automáticamente los productos defectuosos);
* único electrodo CCD de tamaño de detección (para cada electrodo detección de tamaño general, el equipo descartará automáticamente los productos defectuosos);
* electrodo función de colección ( electrodo La función de conteo está instalada en la caja de material, con la función de clasificación electrodo s, y el electrodo s se recogen ordenadamente en la caja de material);
* la conversión de la caja del cartucho y la función de transporte (el cartucho se instala en la plataforma giratoria y la caja del cartucho se convierte automáticamente; el manipulador extrae la caja del cartucho y conecta la línea de material) la caja del cartucho se puede compartir con la máquina de laminación;
2. Principio de equipo
El principio de alimentación continua de la bobina polar, controlando el troquelado y el impulso polar a través del modo de leva electrónica, y controlando la distancia desigual mediante servotracción.
3. Proceso de acción del equipo
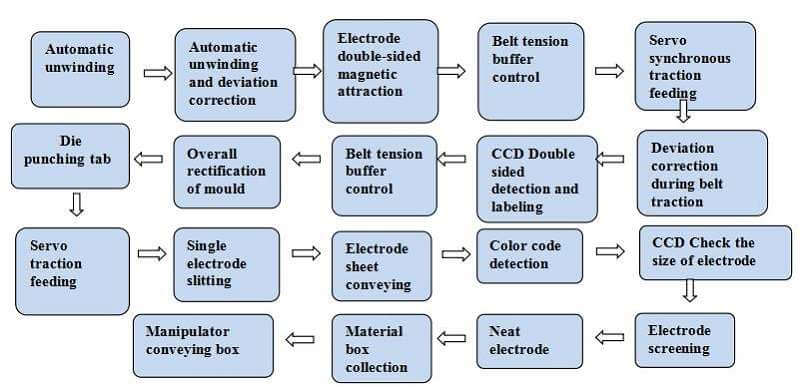
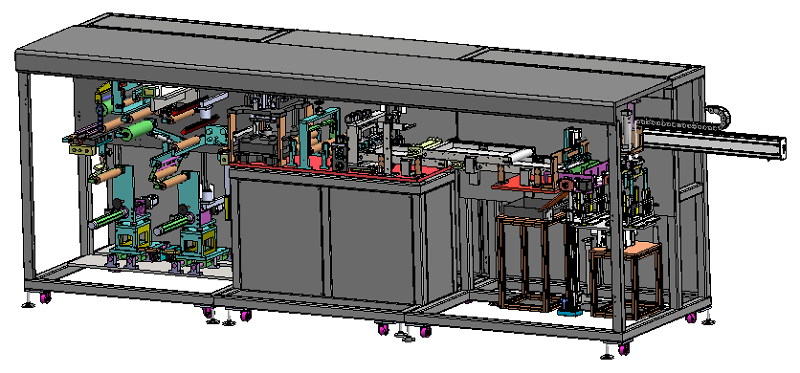
4. Estructura general
1) Tamaño : 4200 milímetro L ; W : 1 2 8 0 mm ; H : 2050 mm 。
2) Peso : 1.85 T
3) Diagrama de estructura general
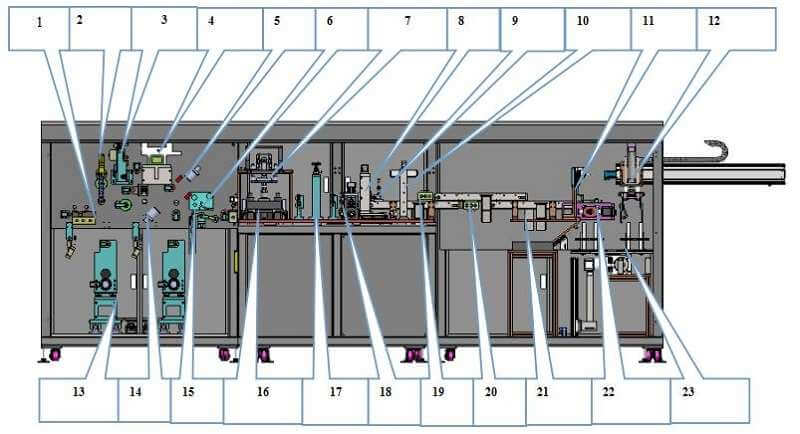
1. 上料接料台: Plataforma de alimentación y recepción.
2. 张力缓存机构 : Mecanismo amortiguador de tensión
3. 滚轮牵引机构: Mecanismo de tracción de rodillos
4. 过程纠偏组件 : Componente de corrección del proceso
5. CCD 检测 : Pruebas CCD
6. 贴胶机 :Aplicador de pegamento
7. 极耳成型模切组件 : Ensamblaje de troquelado de formación de lengüetas
8. 裁切机构 :Mecanismo de corte
9. 色标传感器 :Sensor de código de color
10 CCD 检测机构 : mecanismo de detección CCD
11 次品剔除机构 :Mecanismo de rechazo
12 机械手抓取机构 :Mecanismo de agarre del manipulador
13 自动放卷纠偏装置 : Dispositivo automático de desenrollado y corrección de desviaciones
14 CCD 检测 :CCD Pruebas
15. 缓存机构 : mecanismo de caché
dieciséis. 模具冲切机构 : Mecanismo de troquelado
17 转型调节机构 :Institución de ajuste de transformación
18 滚轮牵引机构 :Mecanismo de tracción de rodillos
19 除尘机构 :Mecanismo de eliminación de polvo
20 除尘机构 :Mecanismo de eliminación de polvo
21 次品收集盒 :Caja de recogida de productos defectuosos
22 整齐料盒极片机构 :Mecanismo de electrodos de caja de material limpio
23 转化料盒机构 :Mecanismo de caja de conversión
4) Diagrama de apariencia del equipo
4 、 Introducción de funciones de los componentes del equipo.
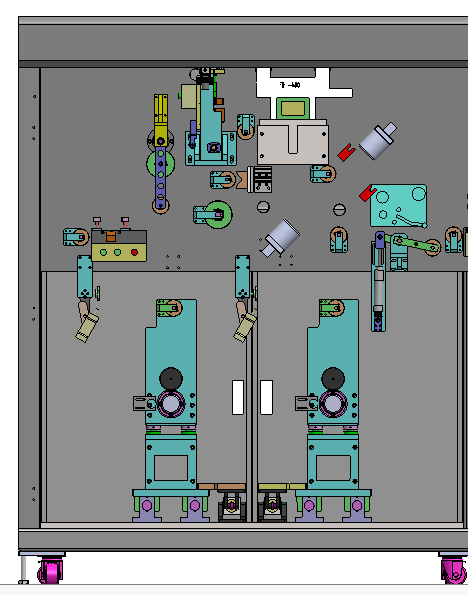
1. Dispositivo de alimentación automática
yo Diámetro máximo : φ700mm ;
yo peso máximo : 150kg ;
yo Diámetro interior de la manga : 150,2±0,5 mm ;
yo Modo de desenrollado y alimentación: la alimentación es operada directamente por el carro de acoplamiento logístico o manual ;
yo El mecanismo de desenrollado adopta la estructura del eje inflable, y ambos extremos del eje inflable están equipados con rodamientos, que tienen una estructura firme ;
yo Está equipado con una plataforma de conexión de correa enrollada y una línea de marcado auxiliar, que es conveniente para la conexión manual de la correa. ;
yo Hay una barra de imán permanente con 40000 g detrás de la mesa receptora para quitar el hierro de la parte delantera y trasera del electrodo ;
yo Recogida de polvo por cepillo de rodillo de doble cara de pieza polar antes del troquelado ;
yo Con dispositivo de presión antes del troquelado. ;
yo El servosistema se utiliza para controlar el desenrollado síncrono para mantener la tensión estable ;
yo El rango ajustable de tensión es 0-150 norte , y la precisión es de ± 10% ;
yo Antes y después de los materiales superior e inferior, el eje de bobinado se tambalea ≤5 mm ;
yo Distancia desde la cara final del eje de bobinado hasta el exterior de la cubierta protectora≤250 mm ;
yo Con diseño de protección de seguridad. ;
yo El sistema de corrección de desviación adopta un sensor de corrección de desviación CCD de alta precisión para controlar el lado opuesto y mejorar la precisión de corrección de desviación ± 0,2 mm .
1. Sistema de control de tensión de la correa
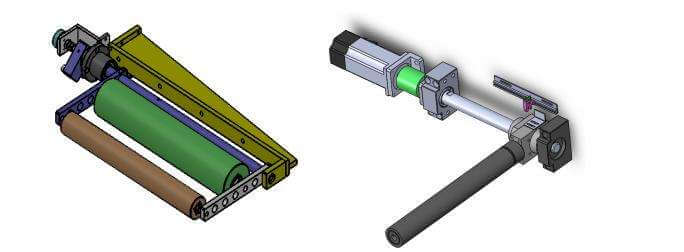
yo El control de tensión de desenrollado de la cinta de material se compone de dos mecanismos ;
yo La parte de desenrollado del eje de expansión de aire está controlada por el giro del cilindro de baja fricción para controlar la tensión durante el proceso de desenrollado. ;
yo Durante el troquelado, la correa se balancea hacia arriba y hacia abajo, y el servomotor tira de la varilla roscada para compensar. Por ejemplo, cuando el troquel sube y baja, el servomotor tira rápidamente de la longitud de la pieza polar para garantizar la tensión en el proceso de transporte de la pieza polar. ;
yo La parte oscilante adopta una válvula proporcional de alta precisión, un potenciómetro de alta precisión y un cilindro de baja fricción para controlar la alimentación sincrónicamente. ;
yo La varilla del tornillo está controlada por la cantidad analógica del servo, y la tensión se puede configurar de acuerdo con el tamaño de la pieza polar. ;
2. Pestaña dispositivo de punzonado y conformado
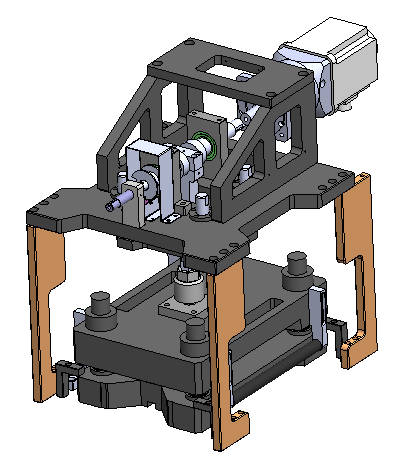
yo A dopt la forma de troquelado convexo cóncavo de metal para completar la formación de la pestaña
yo El troquelado superior e inferior adopta el modo de contacto de punto de tijera ;
yo El cigüeñal servoaccionado se utiliza para completar la acción de punzonado de alta velocidad del troquel, y la pieza polar está libre de daños, caídas de polvo, esquinas afiladas y otros defectos durante el proceso de corte. ;
yo El desmontaje y la instalación de la matriz son sencillos y el ancho de la pieza polar es fácil de ajustar. Puede cumplir con los diferentes tamaños de piezas polares dentro de un cierto rango, y el tiempo de cambio es inferior a 1 hora. ;
yo Se instala un dispositivo de recolección de desechos en forma de embudo debajo del molde, y los desechos generados después del punzonado y el corte pueden aspirarse inmediatamente al dispositivo de embudo y luego recolectarse en la caja de reciclaje de desechos (limpieza una vez por turno, tiempo de limpieza ≤ 5 min) ;
yo El troquel superior del troquel está equipado con una función de enfriamiento por soplado de presión positiva para mejorar la vida útil del troquel ;
yo El mecanismo de perforación está equipado con fibra óptica protectora de seguridad y cubierta protectora de seguridad. ;
yo El sistema adopta un sensor de corrección de desviación CCD de alta precisión para mejorar la precisión de corrección de desviación , ≥0,2 mm;
yo Parámetros de electrodo después de golpear :
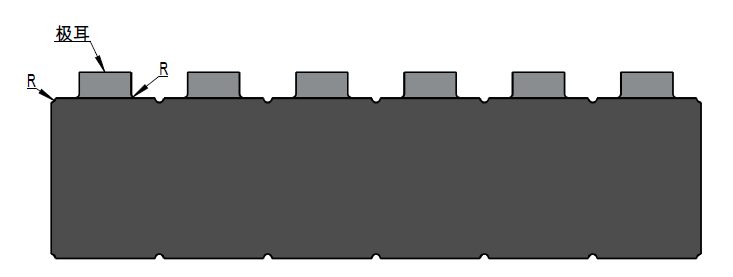
3. Dispositivo de tracción de la correa
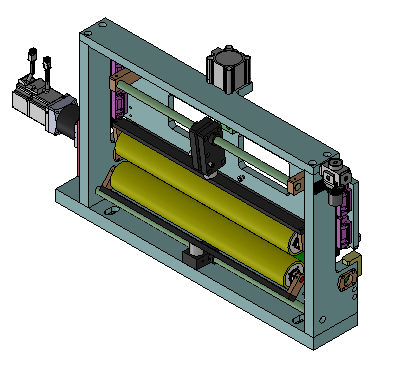
yo El proceso de tracción y transporte de la cinta de material consta de dos conjuntos de conjuntos de rodillos de tracción ;
yo El primer conjunto de sincronización de transporte del proceso de bobinado de control de alta velocidad ;
yo El segundo conjunto de sincronización de transporte de la pieza polar del centro de punzonado de control de alta velocidad ;
yo Adopte la función de alimentación de distancia desigual de servocontrol ;
yo Hay un broncearse rueda guía delante del rodillo de tracción para evitar que pestaña de ser descontado después del troquelado. La rueda guía se puede ajustar fácilmente al cambiar el modelo ;
yo Los dos rodillos están equipados directamente con rodillos absorbentes de polvo para eliminar el polvo acumulado durante la tracción de los rodillos. ;
yo El rodillo de presión se comprime automáticamente mediante un cilindro de aire, lo cual es conveniente para enhebrar .
4. mecanismo de corte
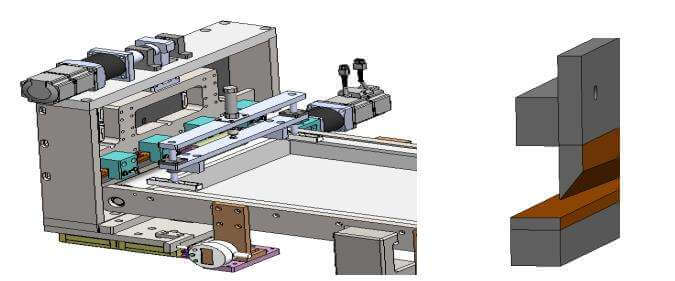
yo yo En el proceso de corte de poste, hay una función de pre-prensado en la parte delantera y un rodillo de tracción en la parte posterior para garantizar la ductilidad del poste antes del corte y la precisión dimensional del corte de polvo;
yo después del corte, el equipo está equipado con fibra óptica de inducción para evitar que la cuchilla de pértiga se confunda con múltiples desechos;
yo el cortador inferior está instalado con vacío para absorber el polvo;
yo La cuchilla de acero de tungsteno incrustada se adopta para reducir el costo de mantenimiento y reemplazo ;
yo el corte tiene función de conteo.
5. Electrodo función de corrección en la caja de alimentación
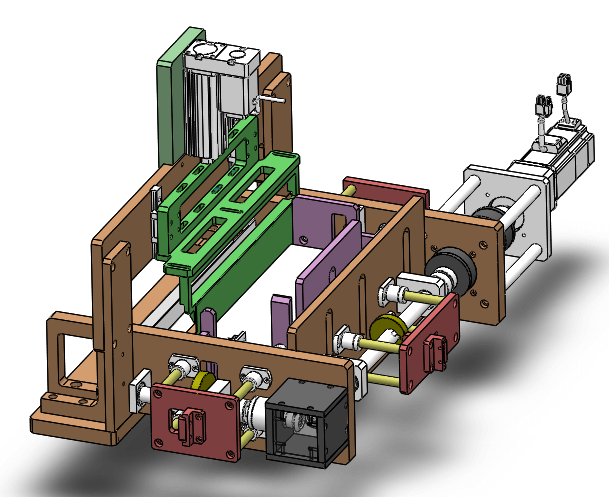
yo durante el funcionamiento de la electrodo , el servomotor impulsa el mecanismo de clasificación para corregir la electrodo ;
yo Después de la corrección, el electrodo se apilan en la caja de material para asegurar que el electrodo en la caja de material están limpios ;
yo La caja de material tiene una función de conteo, y las piezas polares están libres de daños, engarzados, doblados, rasguños y otros defectos durante la operación y el apilamiento. ;
yo Cuando el electrodo en la caja de material está llena, cambiará automáticamente al mecanismo de amortiguación para recibir el material .
5 、 Dispositivo de eliminación de polvo (opcional)
yo 1) rueda de lana, presión negativa para recoger el polvo
yo el equipo adopta el método de remoción de polvo de rueda de lana y presión negativa, que tiene un buen efecto de remoción de polvo, alta eficiencia y bajo costo;
yo Cuando el eléctrico pisado pasa a través del extremo de entrada del cabezal de limpieza, haga rodar el cepillo impulsor para barrer el polvo y eliminar el polvo de la superficie del electrodo ;
yo Posteriormente, la pieza polar recibe viento de presión negativa interna para absorber el polvo arrastrado y el polvo en la rueda del cepillo. ;
yo El polvo se recoge en el ventilador de presión negativa, que es fácil de limpiar (una vez al mes, tiempo de limpieza ≤ 5 min).
yo 1) Eliminación de polvo sin contacto
yo adoptar el método de eliminación de polvo sin contacto del viento de iones de alta presión, que tiene un buen efecto de eliminación de polvo, alta eficiencia y alto costo;
yo Cuando el electrodo pasa a través del extremo de entrada del cabezal de limpieza, se eliminan la nube de ionización aquí y la electricidad estática en la superficie de la bobina;
yo Entonces la electrodo se ve afectado por el flujo de aire turbulento generado por el flujo de aire de aspiración y soplado interno del dispositivo del cabezal de limpieza ;
yo El efecto del flujo de aire turbulento conduce a la fricción de alta frecuencia del mi lectrodo ;
yo La acción combinada de la fricción de alta frecuencia y el flujo de aire turbulento del electrodo rompe la capa de interfaz de aire en la superficie de la pieza polar y, al mismo tiempo, los contaminantes liberados por la capa de interfaz son absorbidos por el flujo de aire de vacío ;
yo Cuando el electrodo sale del cabezal de limpieza, la pieza polar pasará a través de otra nube de iones para evitar la contaminación secundaria en la superficie del electrodo.
6. Caracteristicas de diseño
Características |
Ventajas |
limpieza sin contacto |
Evite el riesgo de marcas y daños en la superficie del electrodo , y al mismo tiempo, no afectan la detección de seguimiento de la posición del electrodo en el cinturón |
Integración de control electrostático |
Neutralice la electricidad estática, optimice el rendimiento de limpieza y prepolarice de manera efectiva la contaminación secundaria en la superficie de la hoja |
Sistema único de "puerto fijo" |
La conexión de tubería del cabezal de limpieza es fija y la instalación del cabezal de limpieza es más fácil |
Equilibrio del volumen de aire |
El valor de desviación entre el volumen de soplado y el flujo de aire de vacío se puede controlar completamente |
Control de vacío automático |
Reducir la frecuencia de ajuste manual por parte de los operadores. Mantiene automáticamente el mejor efecto de limpieza. |
Piezas sin pérdidas |
Menor costo de operación |
Operación silenciosa |
Sin problemas de salud y seguridad causados por el ruido. |
7. Diagrama esquemático de detección y etiquetado CCD (un dispositivo opcional)
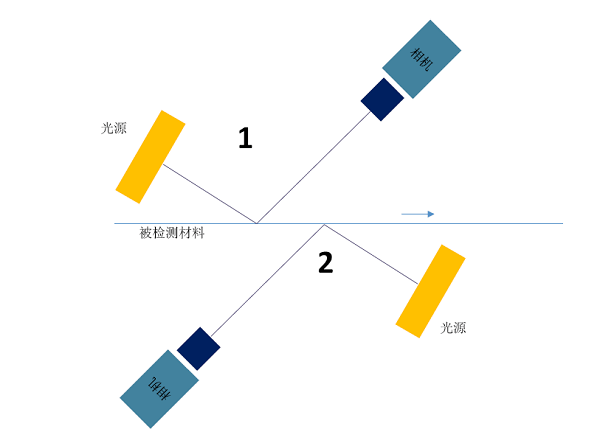
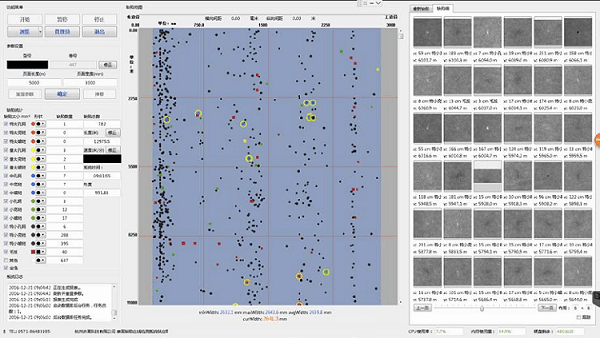
yo Clasificación inteligente: utilizando tecnología de aprendizaje automático e inteligencia artificial, el autoaprendizaje y la clasificación automática se pueden llevar a cabo de acuerdo con la definición de categoría de defecto del usuario;
yo PostgreSQL: adopte la base de datos de código abierto más avanzada para almacenar imágenes de defectos, como la ubicación del defecto, el tamaño y otra información ;
yo Archivado automático: los datos defectuosos se pueden respaldar automáticamente en dispositivos o sistemas externos de acuerdo con la configuración del usuario
yo Informes diversificados: proporcione informes sobre los resultados de las pruebas y datos estadísticos en forma de tablas y gráficos
yo Análisis de uniformidad de la superficie: muestra la uniformidad de la superficie de los materiales en tiempo real con digital ;
yo interfaz de operación práctica y conveniente: puede eliminar y marcar defectos graves y otras funciones prácticas, lo cual es conveniente para que los operadores operen;
yo Interfaz IO: proporciona señales de entrada y salida como alarma, rotura de papel, cambio de rollo, inicio y parada;
yo Interfaz de fábrica: basado en el sistema operativo Windows, puede conectarse con otros sistemas y equipos de los clientes a través de tcp/ip, Ethernet, OPC y otras interfaces ;
yo Mantenimiento de acceso remoto: bajo la condición de que el equipo esté conectado a Internet, el sistema se puede actualizar y mantener a través del acceso remoto a Internet ;
yo Soporte técnico: 7 x 24 horas de red y soporte de línea directa
yo D interfaz del sistema de detección
yo interfaz de visualización de informes
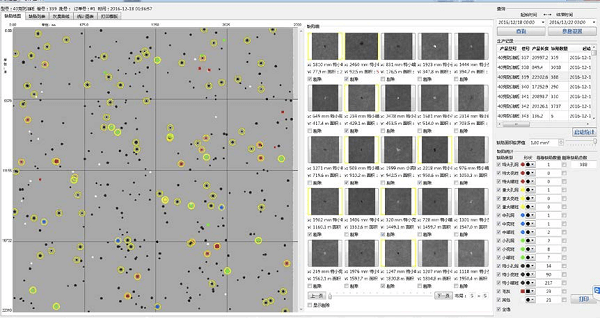
yo d Informe de eliminación de efectos
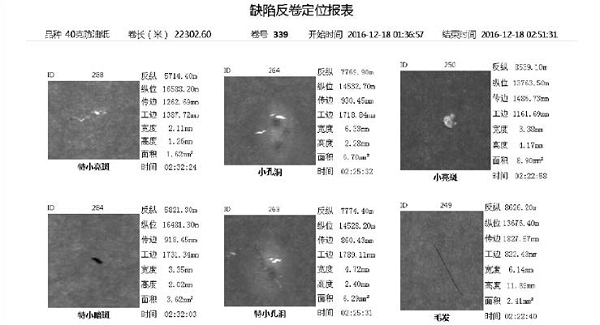
yo tabla de índice de precisión de detección de defectos principal
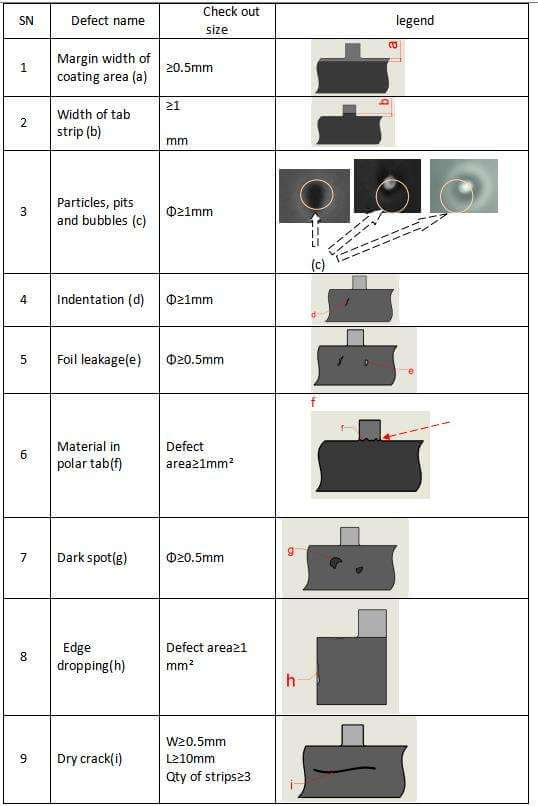
L dispositivo de máquina de etiquetado mi:
Equipado con un conjunto de máquina de etiquetado, la velocidad de pegado coincide con la velocidad de corte, y la línea central de etiquetado y la distancia del borde interior de la pieza polar se pueden ajustar, con una precisión de ± 2 mm;
Tamaño de la etiqueta: 12 mm de ancho y 14 mm de largo, que los usuarios pueden personalizar.
A 、 Tamaño y especificación de los materiales entrantes
número de serie |
Artículo |
Especificaciones |
Observación |
1 |
Ancho de alimentación |
300 - 420 milímetro ( incluyendo pestaña ) |
|
2 |
Espesor del material entrante |
Cátodo : 9 - 200 micras ; Ánodo : 9 - 200 micras |
|
3 |
Diámetro interior del tambor de descarga |
6 pulgada φ 150 0,2 mm |
|
4 |
Sistema aplicable |
Fosfato de hierro y litio, óxido de cobalto y litio, manganato de litio, materiales ternarios, grafito y otros sistemas de suspensión de baterías y capacitores |
|
5 |
Diámetro exterior de electrodo hoja |
≤φ700mm |
|
6 |
Método de recubrimiento |
Recubrimiento continuo |
|
7 |
Error de ancho de recubrimiento entrante |
≤±2mm |
B 、 Requerimientos de material entrante de producción
yo Error de uniformidad de la cara final del devanado entrante : ±5 mm ;
yo error de serpentina : X±2 mm/m ;
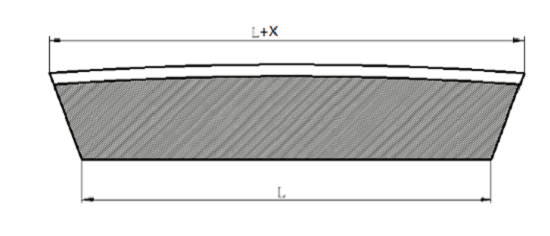
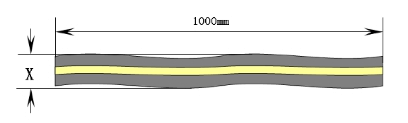
yo Electrodo ola : X ± 5 mm/m ;
yo asegurar la vida útil del molde, y el cambio de espesor del material en la posición de corte del molde es inferior a 10 μ m
C 、 Proceso de producción de equipos.
Rango de tamaño y precisión de electrodo después de golpear |
||||
número de serie |
Artículo |
Tamaño ( milímetro ) |
Precisión |
Observación |
1 |
Electrodo W |
40 ~ 110 |
±0,2 mm |
|
2 |
Electrodo H |
60 ~ 160 |
±0,25 mm |
|
3 |
Electrodo altura |
10 ~ 30 |
±0,2 mm |
|
4 |
Electrodo D distancia |
5 ~ 20 |
±0,25 mm |
|
5 |
Electrodo peso |
6 ~ sesenta y cinco |
±0,2 mm |
|
6 |
Rebaba vh |
≤7um |
|
|
7 |
Rebaba vk |
≤25um |
|
|
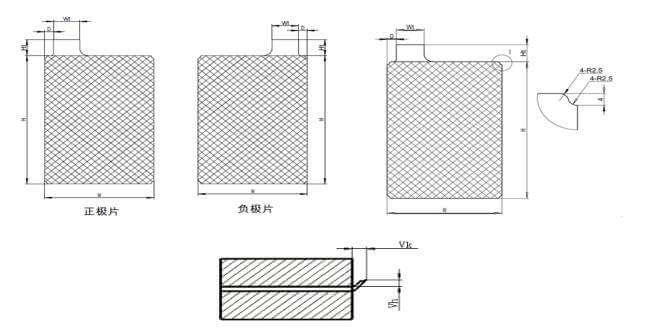
D 、 Parámetros de índice técnico del equipo.
número de serie |
Artículo |
Especificaciones |
1 |
Método de perforación |
troquelado |
2 |
Vida útil del troquel pestaña y marca el agujero |
Molde de electrodo negativo 1 millón de veces/molienda, tiempos de molienda del molde ≥ 10 veces 800000 veces/molienda de molde positivo, y el número de molienda de molde ≥ 10 veces Vida útil total de la cuchilla troqueladora después de la reparación: ≥ 10 millones de veces |
3 |
Condición de carga |
Función de carga de rollo manual, el equipo puede realizar la detección de material residual y la función de alarma Puede distinguir entre cinta de terminación de rollo y cinta de empalme de cinta (diferentes colores de cinta) |
4 |
Electrodo dispositivo de corrección de desviación |
Se garantiza que la precisión de corrección de desviación es de 0,1 mm con la premisa de que el material no tiene defectos en los bordes |
5 |
Electrodo control de tensión |
Precisión del control de tensión < 10% |
6 |
Troquel estampado |
SKD-11 + acero de tungsteno de aleación importado |
7 |
Dispositivo de eliminación de polvo |
Eliminación de polvo en ambos lados de electrodo después de golpear |
8 |
adsorción magnética |
≥40000GSarilla de imán permanente |
9 |
CCD pruebas |
Un conjunto de dispositivos de detección CCD se establece en la parte delantera y trasera de la pieza polar respectivamente |
10 |
CCD configuración |
8K cámara 2 piezas ,fuente de luz 2 piezas |
11 |
CCD Alcance de detección |
máx. 4 50 mm ( Ancho de recubrimiento: 4 00mm ) |
12 |
CCD Elementos de prueba |
Defectos en el recubrimiento de las piezas polares de las baterías de litio estándar, como láminas expuestas, material seco, manchas oscuras, rayones, materias extrañas, etc. |
13 |
CCD Elementos de prueba |
T ransverso0.1mm 、 PAG retrato : 0,1 mm ( Mejor estado de detección ) ( 80m/min , Velocidad cortante) |
14 |
CCD Otras funciones del sistema. |
Se puede proporcionar salida de alarma o etiquetado según el tamaño, tipo, densidad, posición de corte y periodicidad de los defectos. Todos los datos de defectos detectados se almacenan en la base de datos SQL en cada volumen, o se exportan al sistema de gestión de información de la fábrica oa varias bases de datos estándar. El software Reportranger puede generar automática o manualmente varios informes automáticos de producción y gestión de calidad según las necesidades, y puede configurarse según las necesidades del cliente, etiquetar con precisión los bordes de los materiales y cooperar con los procesos posteriores para encontrar y tratar mejor los diversos defectos. . |
15 |
mecanismo de etiquetado |
Mecanismo de corte y etiquetado de etiquetas; La velocidad de etiquetado coincide con la velocidad de tracción, y la máquina de etiquetado está ubicada en el pestaña |
dieciséis |
MES sistema |
Todos los equipos de proceso utilizados deberán tener una interfaz de sistema MES. |
17 |
Eficiencia |
≥ 120 ppm , Tasa de movilización≥95% , Tarifa calificada≥98% |
18 |
Tiempo de cambio rápido |
El modelo de un solo molde de reemplazo no excede 1 persona *1H |
19 |
Otros requerimientos |
1. A. La actualización del programa del equipo se puede realizar de forma remota; b. Detección de hardware (eléctrico); El portátil con red está configurado en modo remoto y el software necesario para el control remoto está instalado en el portátil. El fabricante del equipo realiza el control remoto con el equipo a través de la notebook. En aras de la seguridad de los datos, se instalará un programa de monitoreo en la computadora portátil para monitorear todos los datos intercambiados a través de la computadora portátil. 2. Gestión jerárquica de equipos: se requieren al menos tres niveles. El nivel más alto es la autoridad de gestión del equipo, que puede realizar cualquier operación en el equipo y restablecer todas las contraseñas. El segundo nivel es cambiar todos los parámetros del equipo y realizar la operación del equipo. El nivel más bajo es la operación del equipo y cambiar algunas operaciones. Función de grabación del tiempo de operación del equipo, los contenidos de grabación deben dividirse en tiempo de operación automática, tiempo de espera, tiempo de operación manual y tiempo de falla. El tiempo de máquina se define como el tiempo en que el equipo está encendido pero no se realiza ninguna operación, y el tiempo de falla se define como el tiempo antes de que el equipo falle y no se elimine el mensaje de error, y el tiempo en que se presiona el botón de parada de emergencia. ; La operación automática y la operación manual son el tiempo de operación normal del equipo sin fallas ni errores, que se pueden distinguir según el modo de operación seleccionado. Se mantendrán al menos 2 días de registros de operación en el equipo. Los registros de operaciones se empaquetarán y enviarán al sistema MES u otro sistema de gestión una vez al día, y se cargarán por FTP. Los archivos cargados deberán estar en formato CSV. Función de registro de cambios de parámetros del equipo. |
20 |
Estándar de vibración |
La intensidad de la vibración deberá cumplir con el estándar internacional iso-2372 para la vibración del equipo. (intensidad de vibración ≤ 0,45 mm/s) |
21 |
Dispositivo de seguridad |
1. El mecanismo de perforación, el mecanismo de corte y otros mecanismos están equipados con una puerta de protección de seguridad para evitar que los operadores entren y el diseño del circuito de protección de apertura de la puerta y la función de parada de emergencia, y hay advertencias de seguridad 2. El indicador de alarma de falla es un poste de luz de tres colores y una alarma de zumbador, y hay una pantalla de registro en el panel de pantalla táctil |
mi 、 Componentes principales del equipo.
número de serie |
Nombre |
Marca |
1 |
SOCIEDAD ANÓNIMA |
panasonic |
2 |
pantalla táctil |
Weinview |
3 |
Convertidor de frecuencia |
Schneider |
4 |
servo motor |
panasonic |
5 |
Motor paso a paso |
Leisai |
6 |
Cilindro y componentes neumáticos |
SMC |
7 |
Carril de guía lineal, varilla roscada |
THK |
8 |
sensor |
entusiastas |
9 |
Llevando |
NSK |
10 |
Válvula de solenoide |
SMC |
11 |
Controlador de temperatura |
OMRON |
12 |
Válvula de control automático |
Shanghai Ziyi |
13 |
Manómetro de vacío / manómetro |
SMC |
14 |
Componentes eléctricos de baja tensión |
Schneider |
15 |
DDC Pruebas |
Tecnología Chixiao |
dieciséis |
Moho |
Wei Sheng |
17 |
Poste de guía de troquel |
MISUMI |
18 |
Fibra óptica |
panasonic |
19 |
Interruptor magnético |
SMC |
20 |
Componentes eléctricos de baja tensión |
Schneider |
F 、 Entorno de uso del equipo
número de serie |
Artículo |
Unidad |
Especificaciones |
Observación |
|
1 |
Potencia de toda la línea |
kilovatios |
15 |
380V , 3 fases |
|
2 |
aire comprimido |
Presión |
MPa |
0.5 ~ 0,8 MPa |
|
|
|
consumo |
l/min |
50 |
|
3 |
Aspiradora |
grado de vacío |
KPa |
/ |
|
|
|
consumo |
m3/hora |
/ |
|
|
|
consumo |
m3/hora |
/ |
|
4 |
nitrógeno |
Presión |
MPa |
/ |
|
|
|
consumo |
m3/hora |
/ |
|
5 |
Consumo de agua del grifo |
m3/hora |
/ |
|
|
6 |
Proceso de agua de refrigeración |
La temperatura |
℃ |
/ |
|
|
|
consumo |
m3/hora |
/ |
|
Nota: los parámetros involucrados en el equipo deben ser llenados, y los parámetros no involucrados pueden ser llenados con "/" o "-" 。 |
|||||
GRAMO 、 Piezas de repuesto
número de serie |
Nombre |
Especificaciones |
Cantidad |
Observación |
1 |
herramienta de punzonado |
|
|
|
2 |
Herramienta de troquelado |
|
|



 +86 13174506016
 David@tmaxcn.com